

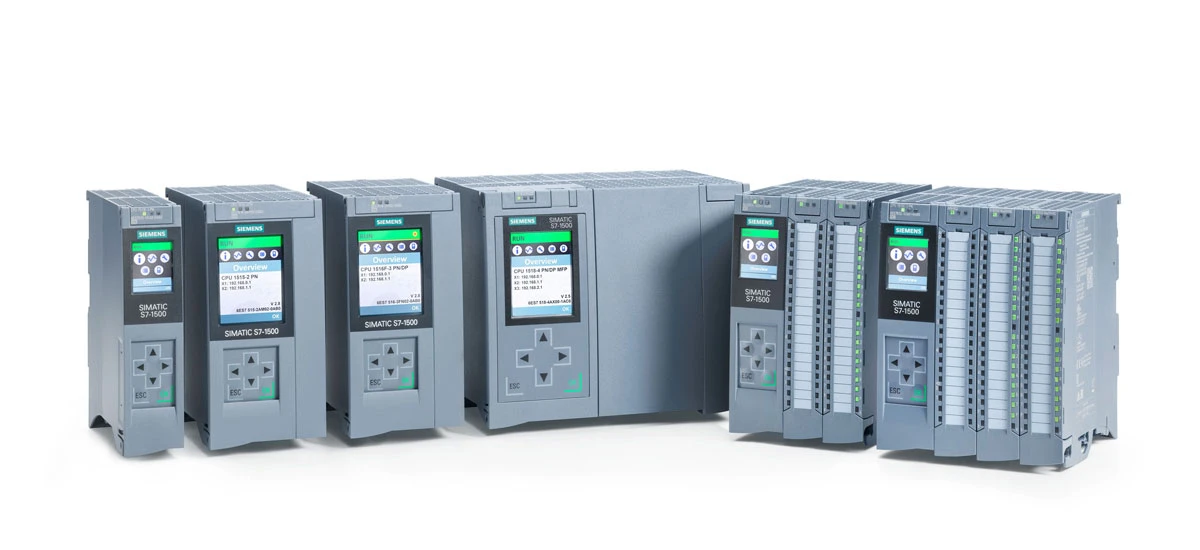
В днешния индустриален свят автоматизираните инструментални клетки стават все по-важни за подобряване на ефективността и качеството на производството. В основата на тези системи интеграцията на Siemens PLC с роботизирани ръце играе ключова роля. Siemens PLC е надеждно и мощно устройство за управление, което може да помогне на роботизираните ръце да изпълняват задачи точно и стабилно. Този блог ще ви преведе през подробния процес на интегриране на Siemens PLC с роботизирани ръце, като ще обхване подготовката, операциите стъпка-по-стъпка, отстраняване на грешки и често срещани проблеми. Ще включим и практически съвети, за да направим интеграцията по-плавна. Независимо дали сте студент, изучаващ индустриална автоматизация, или техник, започващ свързана работа, това ръководство ще ви предостави ясна и полезна информация.
Ключови термини, които трябва да знаете преди интегриране
Преди да започнем процеса на интегриране, е важно да разберем някои основни термини. Първо, Siemens PLC (програмируем логически контролер) е цифров оперативен контролер, който може да изпълнява предварително-написани програми за управление на различни индустриални устройства. Роботизираните ръце са механични устройства, които могат да симулират движения на човешка ръка, за да изпълняват задачи като хващане, преместване и сглобяване на детайли. Автоматизираната инструментална клетка е цялостна система, която съчетава роботизирани ръце, Siemens PLC, сензори и друго оборудване за реализиране на автоматизирани производствени процеси.
Подготовка за Siemens PLC и интегриране на роботизирана ръка
Добрата подготовка е в основата на успешната интеграция. Този етап включва три основни части: разбиране на изискванията, подготовка на хардуер и подготовка на софтуер. Всяка част е от решаващо значение и не може да бъде пренебрегната.
1. Изяснете изискванията за интеграция и пътеките на процеса
Първо, трябва ясно да дефинирате задачите, които автоматизираната инструментална клетка ще изпълни. Например, роботизираната ръка използва ли се за вземане и поставяне на детайли или за прецизно сглобяване? Каква е необходимата скорост и точност на производство? Трябва също така да изброите конкретните стъпки на процеса, като например „хванете детайла → повдигнете → преместете до целева позиция → спуснете → освободете“. Този път на процеса ще бъде "скриптът" за вашето последващо програмиране. В същото време трябва да потвърдите изискванията за безопасност, като бутони за аварийно спиране и предпазни врати, които трябва да бъдат интегрирани в контролната логика на Siemens PLC, за да се гарантира безопасността на производството.
2. Хардуерна подготовка
Хардуерът, необходим за интегриране, включва основно PLC на Siemens (като серия S7-1200 или S7-1500), роботизирани ръце (съвместими с PLC на Siemens, като ABB IRB6700 или роботизирани ръце на Epson), промишлени превключватели, екранирани Ethernet кабели (препоръчва се Cat6 или по-висок), сензори (крайни превключватели, превключватели за близост, фотоелектрически сензори) и задвижващи механизми (захващане цилиндри).
Когато подготвяте хардуера, трябва да се уверите, че всички устройства са съвместими. Например, Siemens PLC трябва да поддържа комуникационния протокол, използван от роботизираната ръка. Също така се препоръчва използването на екранирани кабели и осигуряване на добро заземяване за намаляване на електромагнитните смущения, което е много важно за стабилността на системата. Освен това трябва да начертаете таблица за разпределение на I/O, за да зададете ясни входни и изходни адреси на сензори и изпълнителни механизми в Siemens PLC. Всяко грешно картографиране на I/O точки може да причини големи трудности при последващо отстраняване на грешки.
3. Подготовка на софтуера
Основният софтуер, използван за интеграция, е Siemens TIA Portal (Totally Integrated Automation Portal), който е платформата за инженерна разработка на Siemens PLC. Тя ви позволява да конфигурирате хардуер, да пишете програми и да отстранявате грешки в системата. Трябва да инсталирате подходящата версия на TIA Portal (препоръчва се V13 или по-висока) и да се уверите, че поддържа модела на вашия Siemens PLC.
Освен това може да ви е необходим софтуер за конфигуриране на роботизираната ръка (като RobotStudio за роботизирани ръце на ABB). Тези софтуерни инструменти ще ви помогнат да зададете параметрите на роботизираната ръка и да установите комуникация с Siemens PLC. Преди да започнете интеграцията, трябва да сте запознати с основните операции на този софтуер, за да подобрите ефективността на работата.
Ръководство-по-стъпка за интегриране на Siemens PLC с роботизирани ръце
След приключване на подготвителната работа можем да започнем официалната интеграция. Този процес е разделен на четири ключови стъпки: свързване на хардуера, конфигурация на комуникационния протокол, писане на програма и настройка на HMI. Следването на тези стъпки в ред може да гарантира гладкото протичане на интеграцията.
1. Хардуерна връзка
Първата стъпка от хардуерното свързване е изграждането на мрежата. Свържете Siemens PLC и роботизираната ръка към индустриалния превключвател с помощта на екранирани Ethernet кабели, за да образувате локална мрежа. Трябва да се отбележи, че IP адресите на Siemens PLC и роботизираната ръка трябва да бъдат зададени в един и същи мрежов сегмент, за да се избегнат IP конфликти. Препоръчително е да зададете статични IP адреси и за двете устройства за лесно управление.
След това свържете сензорите и изпълнителните механизми към входните и изходните модули на Siemens PLC според таблицата за разпределение на I/O. Например, свържете сигналната линия на крайния превключвател към входния модул на Siemens PLC и свържете контролната линия на цилиндъра на грайфера към изходния модул. Когато свързвате, обърнете внимание на типа на сигнала (NPN/PNP, нормално отворен/нормално затворен), за да сте сигурни, че връзката е правилна. И накрая, свържете бутона за аварийно спиране и предпазната врата към Siemens PLC като блокировки на високо-ниво, за да сте сигурни, че системата може да спре опасни действия незабавно, когато възникне авария.
2. Конфигурация на комуникационния протокол
Установяването на ефективна комуникация между Siemens PLC и роботизираните ръце е ключова връзка в интеграцията. Често използваните комуникационни протоколи са Modbus TCP и Profinet. Тук ще вземем Modbus TCP като пример, за да обясним процеса на конфигуриране, който е широко използван и лесен за изпълнение.
Първо, конфигурирайте Siemens PLC като Modbus TCP клиент в TIA Portal. Добавете функционалния блок „MB_CLIENT“ и задайте ключови параметри като целевия IP адрес (IP адреса на роботизираната ръка), номер на порт (по подразбиране 502), време за изчакване на комуникацията и брой повторни опити. След това, от страната на роботизираното рамо, активирайте функцията на Modbus TCP сървъра чрез висулката за обучение или софтуера за конфигуриране и задайте допустимия обхват на регистъра и разрешенията на функционалния код.
Трябва да се отбележи, че PLC на Siemens използва режима big-endian за съхраняване на много-байтови данни, докато някои роботизирани ръце може да използват режим little-endian. Следователно, когато предавате данни с плаваща -запетая или цели числа, е необходимо да коригирате реда на байтовете с помощта на инструкцията "SWAP" в програмата на Siemens PLC, за да се гарантира, че форматът на данните е последователен. Тази стъпка е много важна, за да се избегне объркване на данните. Ако използвате протокола Profinet, трябва да импортирате GSD файла на роботизираната ръка в TIA Portal и да конфигурирате параметрите на Profinet IO устройството.
3. Писане на програма в Siemens PLC
Писането на програми е в основата на контролирането на координираната работа на Siemens PLC и роботизираната ръка. Програмата трябва да включва процедури за инициализация, процедури за ръчно управление и процедури за автоматично управление. Програмирането трябва да следва логиката на държавната машина, за да направи програмната структура ясна и лесна за поддръжка.
Програмата за инициализация се използва за нулиране на изходните сигнали и изчистване на вътрешни флагове при стартиране на системата, като гарантира, че всички устройства са в безопасно състояние при стартиране. Програмата за ръчно управление се използва за отстраняване на грешки и поддръжка. Той позволява на операторите да контролират движението на всяка ос на роботизираната ръка чрез бутони или HMI (като управление на джогинг). Скоростта на ръчния режим трябва да бъде много по-ниска от тази на автоматичния режим, за да се осигури безопасност при отстраняване на грешки.
Програмата за автоматично управление е ядрото на системата. Той използва спомагателни релета или регистри на данни, за да представи текущото състояние (като "първоначално състояние", "състояние на захващане", "състояние на движение"). Когато текущото състояние е вярно и условието за прехвърляне е изпълнено (като задействане на сензорен сигнал или забавяне на таймера), следващото състояние се активира и текущото състояние се нулира. Например, в "състояние на захващане", PLC на Siemens извежда сигнал за затваряне на захвата и стартира таймер. След като таймерът изтече (за да се гарантира, че детайлът е здраво захванат), системата влиза в следващото състояние. Когато пишете програмата, трябва да добавите и логически блокировки и защити. Например, след като се изпълни действието за захващане, сигналът "успешно захващане" (като превключвател за вакуумно налягане) трябва да бъде открит. Ако не бъде открита, системата трябва да влезе в състояние на аларма.
4. Настройка на HMI
HMI (Human{0}}Machine Interface) е мостът между оператора и системата. Чрез HMI операторът може да стартира/спира системата, да задава параметри и да наблюдава състоянието на работа. В TIA портала на Siemens можете да конфигурирате HMI (като SIMATIC TP1200 Comfort) и да установите обмен на данни с PLC на Siemens.
Трябва да настроите интерфейса на дисплея на HMI, включително текущото състояние на системата, позицията на роботизираната ръка, информация за алармата и т.н. В същото време настройте бутоните за работа на HMI да изпращат команди за стартиране, спиране и ръчно управление към Siemens PLC. Обменът на данни между HMI и Siemens PLC се осъществява чрез съгласуване на вътрешни регистрационни адреси. Един добър HMI дизайн може да направи работата на системата по-проста и по-интуитивна.
Дебъгване и оптимизиране на интегрираната система
След завършване на писането и конфигурирането на програмата е необходимо отстраняване на грешки, за да се гарантира, че системата може да работи стабилно и да отговаря на производствените изисквания. Отстраняването на грешки се разделя на офлайн симулация, онлайн отстраняване на грешки и оптимизиране на производителността.
1. Офлайн симулация и статично отстраняване на грешки
Преди да свържете захранването на роботизираната ръка, използвайте функцията за симулация на TIA Portal или принудете I/O сигналите, за да проверите дали логическият поток на PLC програмата на Siemens отговаря на намерението на дизайна. Съсредоточете се върху проверката дали преходът на състоянието е правилен и дали условията за блокиране са ефективни. Тази стъпка може да намери и разреши повечето логически грешки предварително, намалявайки риска от онлайн отстраняване на грешки.
2. Онлайн отстраняване на грешки
Онлайн отстраняването на грешки се извършва с действително свързан хардуер. Първо извършете едно-етапно изпълнение: задействайте прехода на състоянието стъпка по стъпка, наблюдавайте дали изходът на всяко състояние е правилен и дали сигналът на сензора се подава обратно нормално. След това изпълнете една-циклична операция, за да изпълните пълен работен цикъл и проверете съгласуваността и точността на всяко действие. И накрая, изпълнете много{5}}циклична непрекъсната работа, за да симулирате действителната производствена ситуация и да наблюдавате стабилността на системата и дали производственият ритъм отговаря на изискванията.
По време на процеса на отстраняване на грешки, ако се открият проблеми (като роботизираната ръка да не се движи, неправилна позиция или логическо объркване), можете да използвате диагностичната функция на Siemens PLC, за да проверите в реално-време състояние на I/O, регистрационни файлове за грешки на процесора и състояние на комуникация, което помага за бързото локализиране на проблема. Например, ако роботизираната ръка не се движи, можете да проверите дали съответното състояние е активирано, дали изходната команда е изпратена и дали външното окабеляване е разхлабено.
3. Оптимизация на производителността
След като системата работи стабилно, е необходима оптимизация на производителността, за да се подобри ефективността на производството. Можете да оптимизирате логиката на програмата, за да съкратите ненужното време на изчакване и да подобрите скоростта на реакция на системата. Например, регулирайте параметрите за ускорение и забавяне на роботизираната ръка, за да направите движението по-плавно и по-бързо. В същото време можете да зададете механизъм за откриване на сърдечен ритъм: Siemens PLC периодично изпраща заявка за четене за конкретен регистър към роботизираната ръка, за да прецени състоянието на връзката. След като бъде открита аномалия, може незабавно да се задейства аларма или комуникационната задача може да бъде рестартирана.
В допълнение, модулното програмиране може да се използва за разделяне на различни функции (като ръчно управление, автоматично управление и аларма) в различни подпрограми. Основната програма е отговорна само за извикването и управлението на състоянието, което прави структурата на програмата по-ясна и по-лесна за поддръжка и трансплантация. Добавянето на ясни коментари към програмата също е добър навик, който е удобен за другите да четат и за себе си да прегледате в бъдеще.
Често срещани проблеми и решения при интеграцията
По време на процеса на интегриране на Siemens PLC и роботизирани ръце може да се срещнат някои често срещани проблеми. Овладяването на съответните решения може да ви помогне бързо да разрешите проблемите и да избегнете повлияване на напредъка на проекта.
1. Прекъсване на комуникацията
Причини: Конфликт на IP адрес, блокиран комуникационен порт, разхлабен мрежов кабел или електромагнитни смущения.
Решения: Проверете IP адресите на Siemens PLC и роботизираната ръка, за да се уверите, че са в един и същи мрежов сегмент и няма конфликт; проверете настройките на защитната стена, за да сте сигурни, че портът 502 (за Modbus TCP) не е блокиран; проверете дали мрежовият кабел е здраво свързан и сменете повредения кабел, ако е необходимо; укрепете заземяването и използвайте екранирани кабели, за да намалите електромагнитните смущения.
2. Объркване на данните
Причини: Непоследователни режими на съхранение на данни (big-endian/little-endian) между Siemens PLC и роботизирани ръце или неправилна настройка за дължина на данните.
Решения: Използвайте инструкцията "SWAP" в програмата Siemens PLC, за да коригирате реда на байтовете; проверете настройката за дължина на данните и се уверете, че дължината на данните на подателя и получателя е последователна. Например, когато се предават 32-битови реални числа, трябва да бъдат заети два последователни регистъра за съхранение и началният адрес трябва да е четен.
3. Отклонение на движението на роботизираната ръка
Причини: Неправилни данни за позицията на целта, разхлабени механични части на роботизираната ръка или необичайна обратна връзка от енкодера.
Решения: Проверете и коригирайте данните за целевата позиция, съхранени в Siemens PLC; проверете роботизираната ръка за разхлабени части и ги затегнете; проверете сигнала за обратна връзка на енкодера и сменете дефектния енкодер, ако е необходимо.
4. Системата не може да стартира автоматично
Причини: Защитната блокировка не е освободена (като предпазната врата не е затворена) или програмата за инициализиране има грешки.
Решения: Проверете дали предпазната врата, бутонът за аварийно спиране и други блокировки за безопасност са в нормално състояние; проверете програмата за инициализация на Siemens PLC, изчистете флаговете за грешка и се уверете, че системата е в безопасно първоначално състояние.
Заключение: Стойността на интегрирането на PLC на Siemens в автоматизираните инструментални клетки
Интегрирането на Siemens PLC с роботизирани рамена за автоматизирани инструментални клетки може значително да подобри производствената ефективност, да намали разходите за труд и да гарантира качеството на продукта. Като следвате стъпките за подготовка, интеграция, отстраняване на грешки и методи за оптимизация, представени в този блог, можете успешно да завършите работата по интеграцията. Ключът към интеграцията е да имате ясно разбиране на изискванията, да извършите пълна подготовка и внимателно отстраняване на грешки и оптимизиране на системата.
Siemens PLC е надеждно и мощно ядро за управление, а добрата му съвместимост и богатите функции го правят идеален избор за интегриране на промишлена автоматизация. Независимо дали става въпрос за малка автоматизирана инструментална клетка или широко{1}}производствена линия, Siemens PLC може да играе важна роля. Надяваме се, че този блог може да ви помогне да разберете и овладеете по-добре технологията за интегриране на Siemens PLC и роботизирани ръце. Ако имате въпроси по време на операцията, можете да се обърнете към официалната документация на Siemens или да се консултирате с професионален технически персонал.


